
A Inspeção Híbrida é o Futuro (e Aprendemos Isso da Maneira Mais Difícil)
A inspeção híbrida é o futuro porque um único método de captura não consegue atender de forma confiável a todos os nós logísticos de veículos acabados, e aprendemos isso apoiando operações que tentaram forçar uma abordagem única em restrições muito diferentes. Este artigo explica por que uma mistura pragmática de inspeção veicular móvel, portais fixos de passagem (drive-through) e integrações com infraestruturas de câmeras existentes (como CFTV) é a maneira operacionalmente mais realista de obter evidências consistentes, qualidade repetível e rendimento escalável sem excesso de engenharia precoce.
O mito do sistema único perfeito
A ideia de implantar um sistema de inspeção “perfeito” em pátios, portos, rampas ferroviárias, complexos e transportadoras é atraente porque promete padronização por meio de hardware uniforme. Na prática, isso costuma criar uma cobertura desigual e evidências inconsistentes, pois o método de captura não condiz com a forma como os veículos realmente se movem e onde a responsabilidade é decidida. Quando as evidências de inspeção são incompletas em eventos importantes, as equipes operacionais acumulam uma “dívida de evidências”: imagens ausentes ou de baixa qualidade que, mais tarde, se transformam em disputas, retrabalho e tratamento de exceções demorado. Esse custo raramente é impulsionado pela capacidade da IA; ele é impulsionado pela praticidade da captura nos momentos que importam.
É por isso que o modelo híbrido não é uma preferência tecnológica; é uma estratégia de controle para custódia e responsabilidade. Na logística de veículos acabados, o ponto de inspeção é frequentemente inegociável: você precisa de evidências de condição defensáveis exatamente quando a responsabilidade muda. Esse requisito define qual hardware pode funcionar em cada nó, e é o principal motivo pelo qual a implementação de um método único tende a falhar.
Para uma visão mais profunda sobre o que a inconsistência de evidências gera a jusante, veja nosso artigo sobre dívida de evidências.
Restrições de nós que decidem o que é viável
Diferentes nós falham por diferentes razões, e essas razões geralmente são físicas e operacionais, em vez de digitais. O mesmo método de captura pode ser excelente em um local e não confiável no próximo porque os fatores limitantes mudam.
As restrições que mais frequentemente ditam a escolha da captura são:
- Velocidade e tempo de permanência: se o veículo fica parado o tempo suficiente para capturar a cobertura completa sem pular etapas.
- Iluminação e ambiente: se o reflexo, a sombra, as operações noturnas ou as transições entre ambientes internos e externos são previsíveis o suficiente para imagens consistentes.
- Volume e variabilidade de pico: se o fluxo é constante, intermitente ou sazonal, e se a equipe consegue acompanhar nos momentos de pico.
- Espaço e fluxo de tráfego: se é possível dedicar faixas para captura drive-through sem criar gargalos ou riscos de segurança.
- Controle do local: se o operador é proprietário do terreno e pode instalar estruturas permanentes, ou se opera em infraestrutura alugada/compartilhada onde a portabilidade é importante.
Sob pressão de tempo, a qualidade da inspeção tende a colapsar de formas previsíveis: menos ângulos capturados, vistorias apressadas e rotulagem de gravidade inconsistente. Projetos híbridos reduzem essa fragilidade ao alinhar o método de captura ao fluxo real e ao perfil de permanência do nó, em vez de forçar um fluxo de trabalho uniforme. Expandimos a dinâmica da pressão de fluxo em a qualidade da inspeção colapsa sob pressão de tempo.
Onde as integrações de dispositivos móveis, portais e CFTV realmente se encaixam
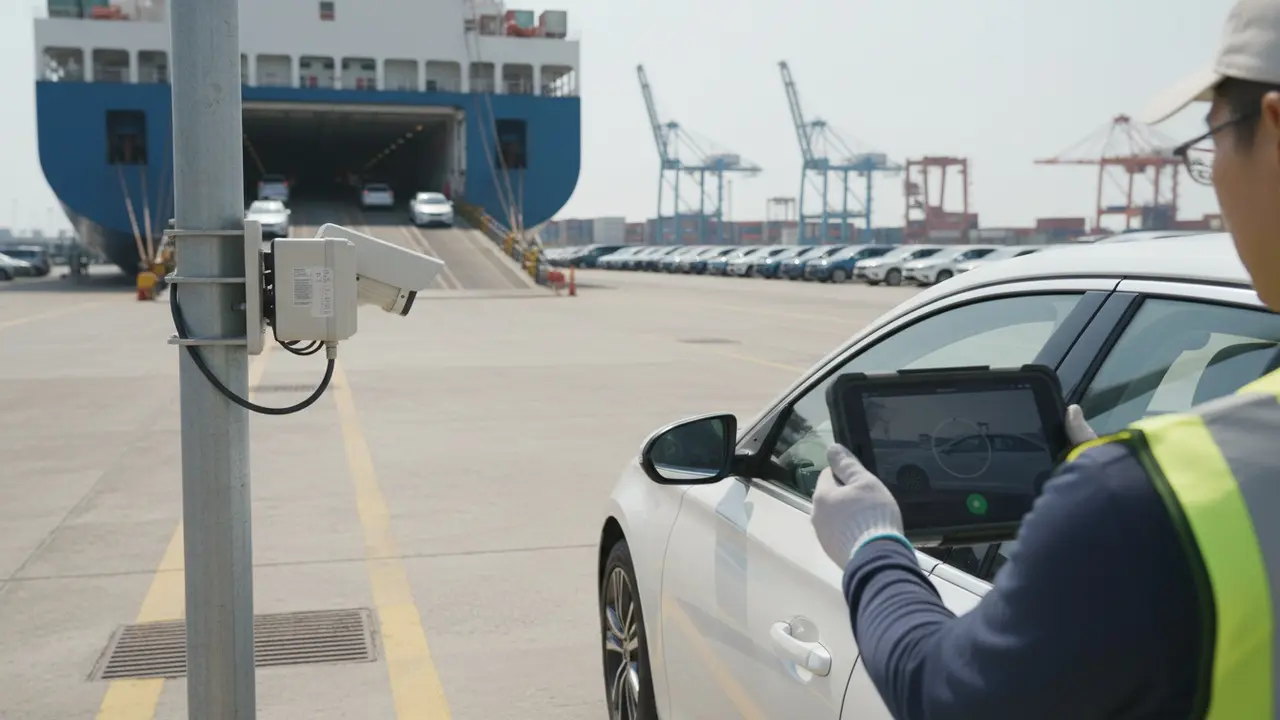
Apoiamos três formas de capturar imagens para análise de danos: captura móvel, portais drive-through e integrações com hardware existente, como CFTV. Com o tempo, descobrimos que nenhuma abordagem funciona sozinha. A que mais se aproxima de ser “independente” é a captura móvel, mas, mesmo assim, nós de alto fluxo costumam se beneficiar de uma camada de portal.
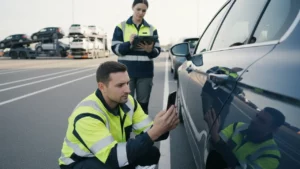
A realidade operacional central é o tempo: as inspeções geralmente precisam ocorrer na mudança de custódia para atender às expectativas da M22, o que significa que o veículo está tipicamente estacionado em uma entrega no pátio, fixado em vagões ferroviários, em um caminhão ou posicionado para carregamento RoRo. Esse é um momento estacionário com responsabilidade clara, e é por isso que priorizamos o mobile: telefones e dispositivos portáteis permitem que os inspetores capturem evidências completas exatamente onde ocorrem as entregas, sem depender da disponibilidade de faixas ou infraestrutura permanente. Para saber mais sobre por que o momento da entrega é decisivo, consulte o momento da entrega (mudança de custódia) e nossa página dedicada a inspeções veiculares móveis.
Os portais drive-through são adequados quando os padrões de tráfego são estruturados e o fluxo é alto o suficiente para justificar faixas de captura dedicadas. Um exemplo comum é uma entrada controlada em um pátio ou complexo onde a maioria dos veículos passa pelo mesmo ponto. Os portais podem padronizar ângulos e reduzir a mão de obra por unidade, mas nosso aprendizado operacional foi que os portais muitas vezes precisam ser portáteis. Muitos operadores não são donos dos terrenos onde operam, e instalações permanentes reduzem a flexibilidade quando os fluxos mudam, os contratos se alteram ou as faixas precisam ser reconfiguradas.
As integrações de CFTV e câmeras existentes são adequadas onde o hardware já está presente e o objetivo é estender a cobertura da inspeção sem novas implantações físicas. Isso é valioso para “lacunas de cobertura” entre eventos formais de inspeção ou para adicionar contexto visual em pontos de verificação que já possuem equipamentos de vigilância. A limitação é que o posicionamento da vigilância raramente é projetado para a integridade da inspeção, portanto, a estratégia de integração deve ser explícita sobre quais evidências podem ser extraídas de forma confiável e o que ainda requer uma etapa de captura dedicada.
Se os leitores desejarem uma visão mais ampla das opções de captura e por que cada uma se comporta de forma diferente na prática, nosso artigo sobre tecnologias de inspeção veicular fornece contexto adicional.
Plano de ação: comece simples e escale onde o volume justificar
Uma implementação que começa com hardware fixo em todos os lugares geralmente falha porque assume que o nó é estável, as faixas são controláveis e as permissões do local são simples. Na realidade, os programas de inspeção são bem-sucedidos quando começam com o método que funciona no maior número de nós sob o conjunto mais amplo de restrições, adicionando infraestrutura apenas onde o fluxo e a estabilidade justificam.
Um plano de ação pragmático se parece com isto:
- Comece com a captura móvel em eventos de mudança de custódia, pois é aqui que a responsabilidade é decidida e os veículos estão tipicamente estacionados.
- Padronize os dados e os resultados da inspeção precocemente, para que as evidências sejam comparáveis entre os locais, mesmo que os métodos de captura difiram.
- Meça onde o tempo de mão de obra se torna o gargalo, usando padrões de volume e fluxo de pico para identificar os verdadeiros pontos de estrangulamento de alto rendimento.
- Implante portais drive-through nesses pontos de estrangulamento onde os veículos passam confiavelmente por um ponto fixo e a dedicação da faixa é operacionalmente segura.
- Integre o CFTV ou a infraestrutura de câmeras existente para estender a cobertura onde o novo hardware é difícil, mantendo as expectativas realistas sobre a integridade da imagem.
Essa abordagem de “primeiro o móvel, depois os portais onde necessário” também é a mais resiliente quando o controle do operador sobre o local é limitado. Ela mantém o programa em movimento enquanto a organização aprende quais nós são estáveis o suficiente para justificar implantações fixas. Para orientações sobre o que comumente descarrila as implementações de inspeção por IA, consulte falhas comuns ao adotar inspeções por IA. Para escalar com resultados consistentes entre os nós, também descrevemos como o software de inspeção para dados e relatórios consistentes apoia a padronização mesmo em ambientes de hardware misto.
Contexto de tecnologia e automação: por que o modelo híbrido melhora a consistência, não apenas a cobertura
A captura híbrida só funciona se o back-end interpretar diferentes fontes de imagem de forma consistente. Do ponto de vista da IA e da visão computacional, imagens móveis, imagens de portais e quadros de CFTV diferem em perspectiva, distância, risco de desfoque de movimento e variabilidade de iluminação. O objetivo operacional não é tornar cada imagem idêntica; é garantir que a detecção de danos, a classificação e o pacote de evidências permaneçam comparáveis entre os métodos, para que o tratamento de exceções e os fluxos de sinistros a jusante sejam baseados em resultados repetíveis.
É aqui que a automação apoia o controle operacional real:
- Consistência: a mesma taxonomia de danos e lógica de gravidade podem ser aplicadas mesmo quando os dispositivos de captura diferem.
- Escalabilidade: nós adicionais podem ser incluídos sem criar “sistemas” de inspeção separados que fragmentam as evidências e os relatórios.
- Rastreabilidade: as evidências são vinculadas a eventos de custódia específicos, permitindo limites de responsabilidade mais claros quando surgem exceções.
Em nossa experiência, o maior benefício do modelo híbrido é que ele permite que as operações alinhem a captura com a realidade, mantendo um único padrão de inspeção. Isso só é viável se a plataforma puder ingerir fluxos de câmeras móveis, de portais e integradas sem dividir os fluxos de trabalho ou forçar as equipes a usar ferramentas paralelas.
Conclusão
A inspeção híbrida é o futuro porque a logística de veículos acabados não é um ambiente único; é uma rede de nós com diferentes restrições de fluxo, espaço, iluminação e controle do local. Aprendemos que a captura móvel é o método mais universalmente implantável, principalmente porque as inspeções precisam ocorrer na mudança de custódia, de acordo com as expectativas da M22, quando os veículos estão estacionados e a responsabilidade é clara. Também aprendemos que os portais são valiosos em pontos estáveis e de alto fluxo, mas as implantações muitas vezes precisam de portabilidade devido a restrições de propriedade e infraestrutura, e as integrações de CFTV podem estender a cobertura quando o hardware já existe.
O caminho pragmático é começar priorizando o mobile, padronizar evidências e resultados, e então escalar a captura fixa onde o volume e o fluxo justificarem. Quando todos os três modos de captura alimentam um sistema de inspeção unificado, as partes interessadas da logística automotiva evitam dados fragmentados, reduzem disputas criadas por evidências ausentes e ganham um padrão de inspeção repetível em toda a rede.